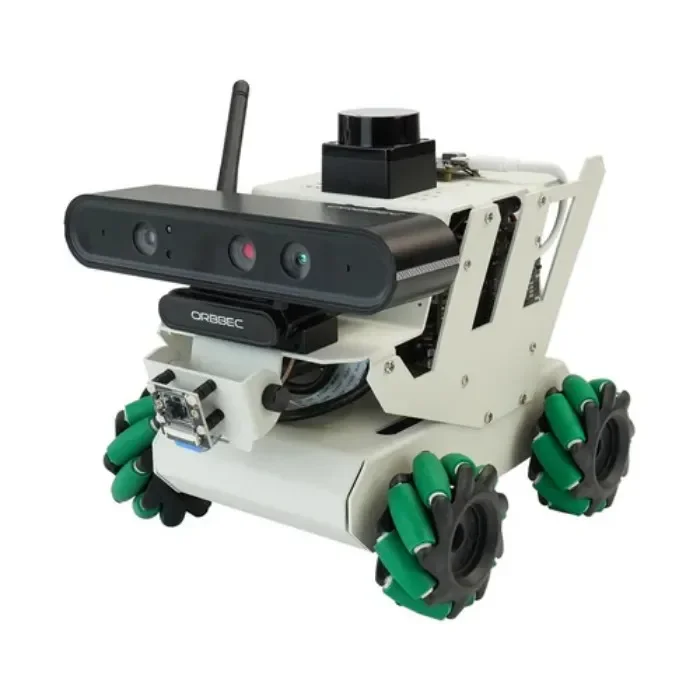
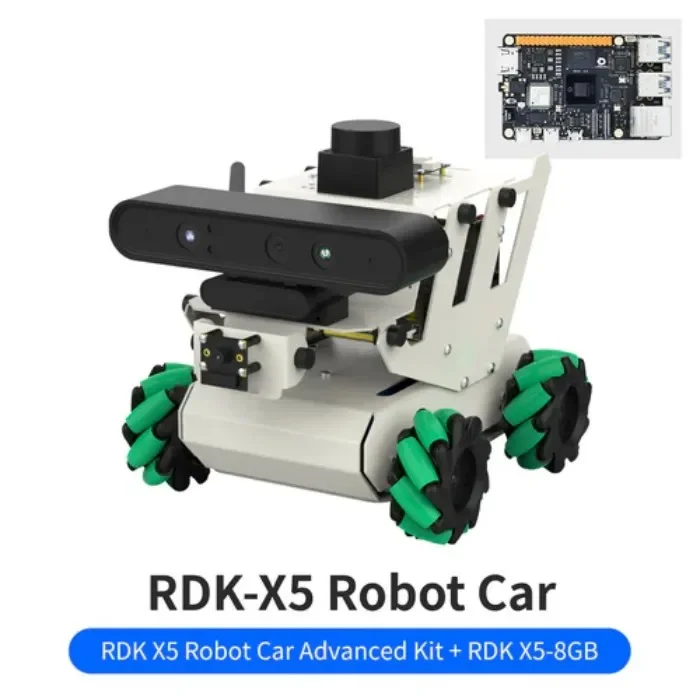
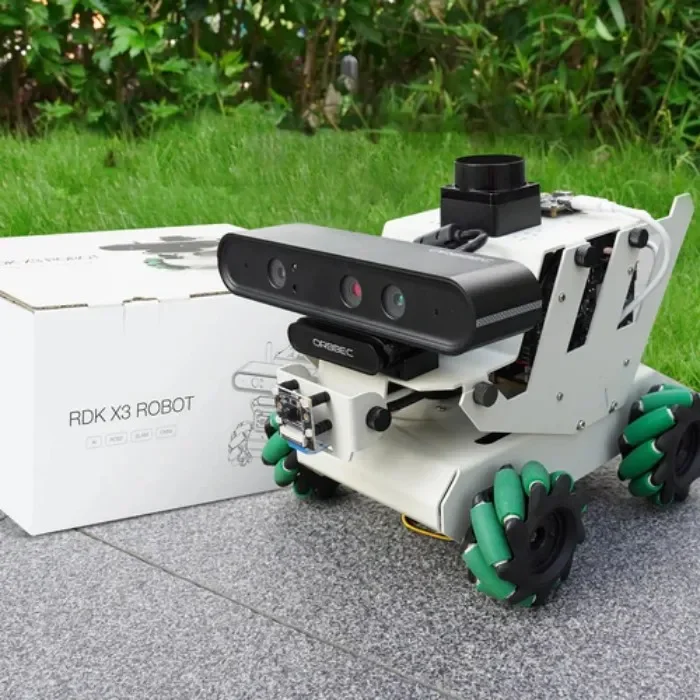
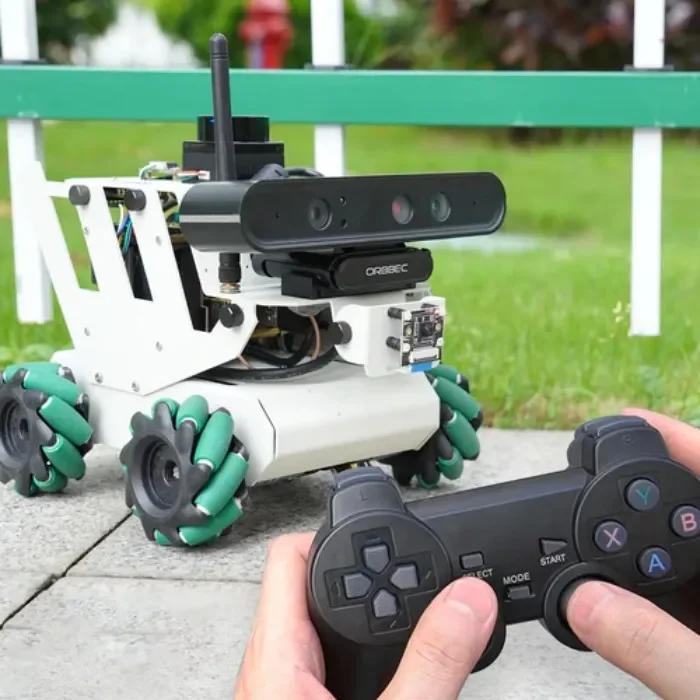
La carte de développement RDK X3/X5 fonctionne sous ROS2, offrant à cette voiture à vision IA d’excellentes capacités et mobilité. Le robot RDK utilise Roues Mecanum pour mouvement flexible et omnidirectionnel à travers les environnements. Son caméra de profondeur et lidar permettre identification et suivi précis de la cible, plus navigation intelligente et évitement d’obstacles. Via programmation Python Jupyter Lab et algorithmes d’apprentissage profond, la voiture peut identifier, classifier et analyser les scènes environnantes en temps réel pour atteindre prise de décision intelligente et interaction de niveau supérieur.
Puissance de calcul puissante
Utilisant la nouvelle carte de développement RDK X3/RDK X5, elle dispose de ressources de calcul suffisantes pour gérer les données en temps réel et les tâches de calcul complexes. En combinant la programmation Python et le système d’exploitation ROS2, l’utilisateur peut développer divers algorithmes intelligents.
Configuration matérielle rentable
La voiture est équipée de roues Mecanum, de caméras de profondeur, de lidar TOF, ce qui permet la navigation par construction de carte, l’évitement intelligent d’obstacles, le contrôle gestuel, l’inspection visuelle de ligne et d’autres fonctions.
Prise en charge de plusieurs méthodes de télécommande
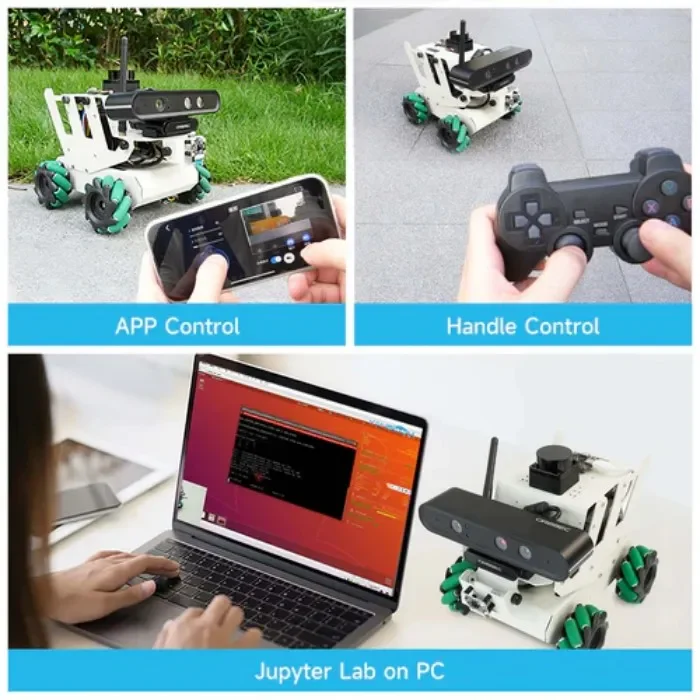
Les utilisateurs peuvent contrôler la voiture via l’application mobile, la manette PS2, le clavier d’ordinateur et le système d’exploitation ROS. Nous avons également spécialement développé une application de navigation par cartographie pour cela, afin que l’utilisateur puisse réaliser la navigation par cartographie à tout moment.
Structure en alliage d’aluminium, structure empilée
La voiture robot RDK est fabriquée en alliage d’aluminium sablé blanc dans son ensemble, et l’intérieur adopte une structure empilée. Tous les fils de connexion sont habilement rangés, ce qui rend la voiture belle et ordonnée dans son ensemble.
Avis
Il n’y a pas encore d’avis.