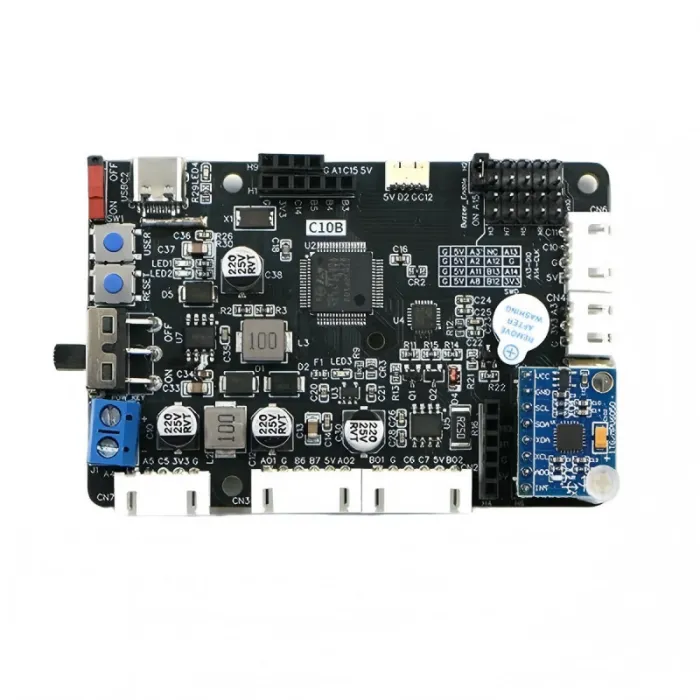
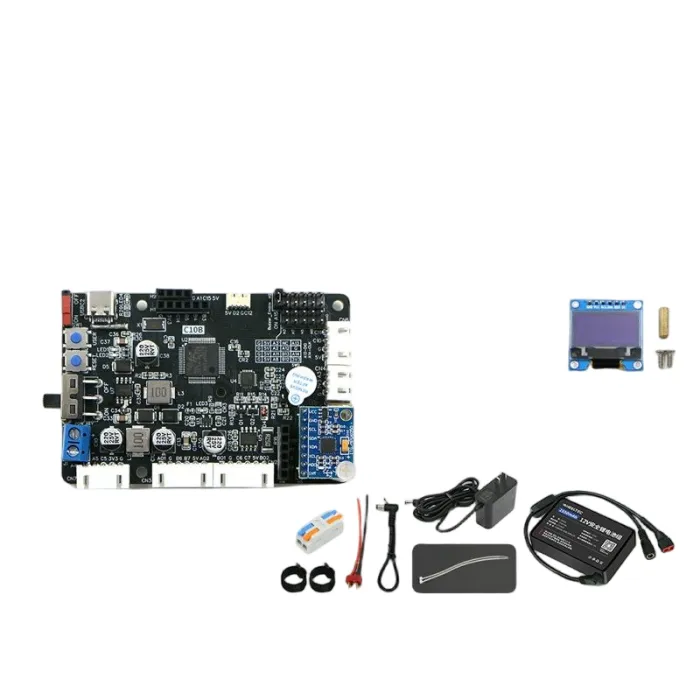
📡 Contrôleur principal Wheeltec C10B STM32F103RCT6 ROS pour voiture intelligente à deux roues
Le contrôleur principal Wheeltec C10B STM32F103RCT6 ROS pour voiture intelligente à deux roues est une carte de contrôle robotique compacte conçue pour les projets robotiques basés sur ROS. Alimenté par le processeur STM32F103RCT6, il intègre les fonctions de pilotage et de contrôle moteur, permettant la cartographie SLAM, l’évitement d’obstacles et la planification de trajectoire. Avec des interfaces série et CAN, ainsi qu’une sortie d’alimentation 5V/5A, il prend en charge des cartes externes telles que Raspberry Pi ou Jetson Nano.
⚙️ Caractéristiques
-
Processeur : STM32F103RCT6, cœur ARM 32 bits
-
Système de transmission : traction deux roues, contrôle moteur intégré
-
Alimentation : entrée 12V, supporte les kits de batteries lithium
-
Interfaces : communication série + CAN
-
Extension : sortie 5V/5A pour cartes externes
-
Support logiciel : compatible ROS, code open source disponible
🎯 Applications
-
Éducation et formation en robotique
-
Recherche en cartographie SLAM et navigation
-
Expériences de détection d’obstacles
-
Laboratoires universitaires et projets étudiants
Avis
Il n’y a pas encore d’avis.